协作机械臂
金而泰为协作机械臂提供核心关节执行器模组,专为安全的人机协同作业设计,具体是否需要安全围栏由应用场景的风险评估决定。
应用领域:
协作装配 · 取放作业 · 医疗辅助 · 轻型搬运 · 教育与科研
功能与系统集成
围绕协作装配、取放与轻型搬运,先确定机械臂工作空间、末端负载及工艺节拍,再确认关节模组和控制接口。用于医疗、科研或教育的项目还需评估相应场景要求。
- 机械:轴数、工作半径、安装方式与干涉空间。
- 负载:工具及工件总重量、重心和惯量。
- 控制:轨迹、节拍、定位与力控要求。
- 安全:基于整套应用风险评估确定保护措施。
参数边界与技术资料
请提供工作范围与末端工具资料,联系团队确认机械臂及关节配置。整机臂展、额定载荷与重复定位精度需依据所选整机型号确认,不能以关节模组参数替代。
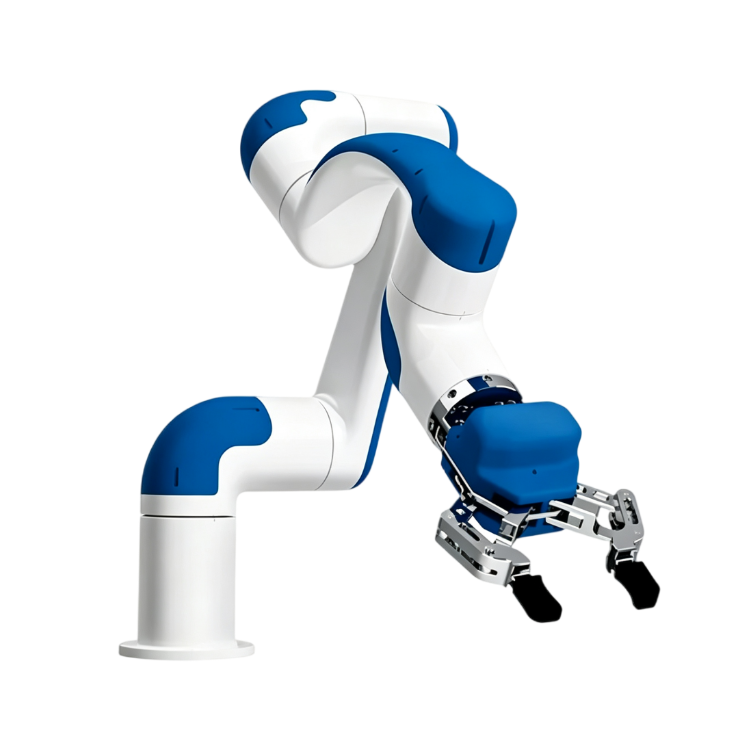
本页正文图片为用户提供的蓝白色单协作机械臂及末端夹爪,Banner为用户提供的白色双臂图片;品牌、型号及具体参数尚未确认。Elf G2为工业协作机器人整机,其重量、自由度、单臂载荷和续航不转换为本类别机械臂参数。
返回总览与技术咨询
请提供应用任务、已知工况与接口资料,联系团队确认适配方案及对应型号技术文件。
咨询机器人方案 →